인공지능,로보틱스,전자,통신,제어KIT
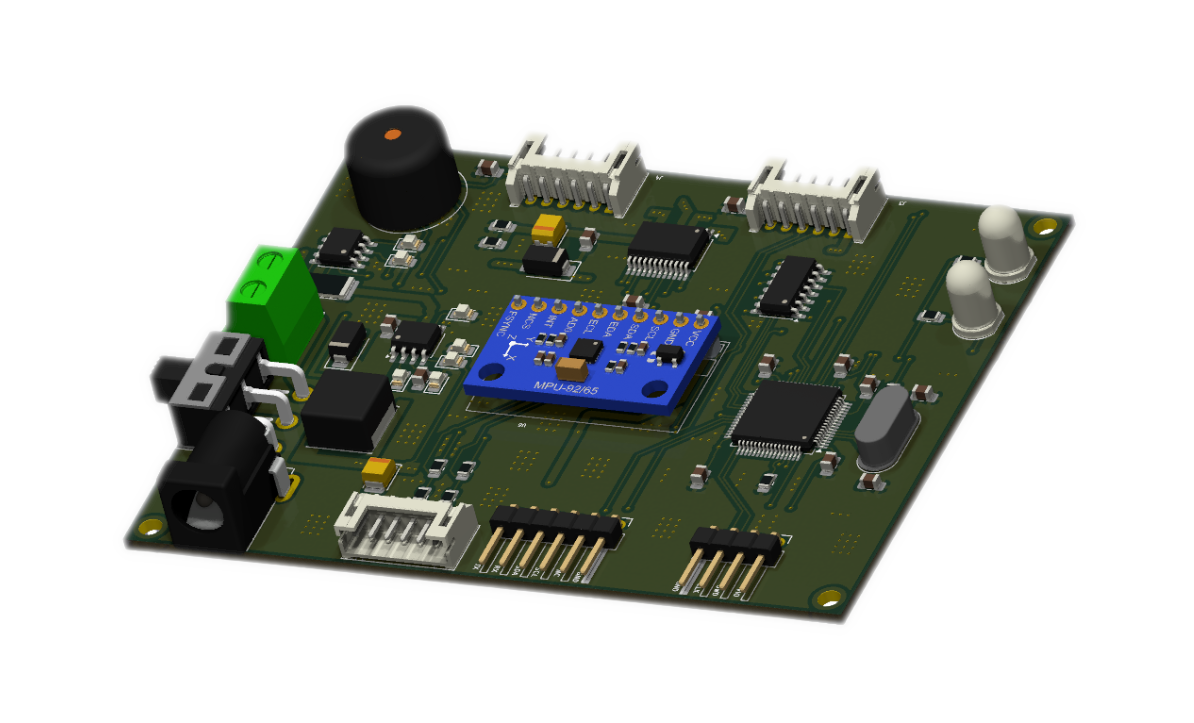
모터제어보드
120,000원
diff 로봇 모터 제어 보드
배송비
우체국택배
3,000원
( 100,000원 이상 구매 시 무료 배송)
총 상품 금액 (0개)0원
총 상품 금액 (0개)0원
모터제어보드
120,000원
ROBOT MOTOR CONTROL BOARD
로봇 모터제어보드
Jetson Orin Nano + STM32F103
Jetson Orin Nano의 고성능 AI·ROS2 처리와 STM32F103 기반의 실시간 모터 제어를 연결하기 위한 로봇 제어 보드입니다.
모터 드라이버 · 엔코더 · IMU · OLED 인터페이스를 통합하여 이동형 로봇 및 ROS2 자율주행 플랫폼 구성에 활용할 수 있습니다.
모터 드라이버 · 엔코더 · IMU · OLED 인터페이스를 통합하여 이동형 로봇 및 ROS2 자율주행 플랫폼 구성에 활용할 수 있습니다.
ROBOT CONTROL SYSTEM
상위 시스템의 판단을
실제 모터의 움직임으로
실제 모터의 움직임으로
자율주행 로봇은 경로를 계산하는 것만으로 움직이지 않습니다.
상위 컴퓨팅 시스템에서 생성한 이동 명령을 실제 모터 구동 신호로 변환하고, 엔코더와 IMU 등의 데이터를 다시 읽어 로봇의 움직임을 제어하는 과정이 필요합니다.
본 모터제어보드는 이러한 상위 컴퓨팅 시스템과 실제 로봇 구동부를 연결하기 위한 로봇 제어 플랫폼입니다.
상위 컴퓨팅 시스템에서 생성한 이동 명령을 실제 모터 구동 신호로 변환하고, 엔코더와 IMU 등의 데이터를 다시 읽어 로봇의 움직임을 제어하는 과정이 필요합니다.
본 모터제어보드는 이러한 상위 컴퓨팅 시스템과 실제 로봇 구동부를 연결하기 위한 로봇 제어 플랫폼입니다.
CONTROL ARCHITECTURE
AI 처리와 실시간 제어의 결합
Jetson과 STM32의 역할을 분리하여 로봇 제어 시스템을 구성합니다.
HIGH LEVEL CONTROL
Jetson Orin Nano
AI Processing
ROS2 Application
Robot Control Command
ROS2 Application
Robot Control Command
↓
REAL-TIME CONTROL
STM32F103
PWM · Encoder · IMU · OLED
↓
ROBOT DRIVE
Motor Control
실제 로봇 구동 제어
KEY FEATURES
주요 제어 기능
PWM
모터 제어
PWM 신호를 이용한
모터 구동 제어 지원
모터 구동 제어 지원
ENCODER
속도 측정
엔코더를 이용한
모터 속도 측정 지원
모터 속도 측정 지원
IMU
센서 연동
로봇의 움직임 측정을 위한
IMU 센서 연동 지원
IMU 센서 연동 지원
OLED
상태 표시
시스템 정보를 확인하기 위한
OLED 상태 표시 지원
OLED 상태 표시 지원
PWM MOTOR CONTROL
PWM 기반 모터 제어
STM32F103을 이용하여 PWM 기반의 모터 제어 기능을 구현할 수 있습니다. 상위 시스템에서 전달되는 로봇의 이동 명령을 실제 모터 구동으로 연결합니다.
✓ STM32F103 기반 실시간 제어
✓ PWM 모터 제어 지원
✓ 로봇 구동 시스템 연동
✓ 상위 제어 시스템과 모터 제어 연결
✓ PWM 모터 제어 지원
✓ 로봇 구동 시스템 연동
✓ 상위 제어 시스템과 모터 제어 연결
ENCODER
엔코더 속도 측정
모터의 엔코더 데이터를 이용하여 실제 구동 상태와 속도 정보를 측정할 수 있습니다. 모터 제어 명령뿐 아니라 실제 로봇의 움직임을 확인하는 피드백 제어 시스템 구성에 활용할 수 있습니다.
Motor → Encoder → Speed Data → Controller
IMU INTERFACE
IMU 센서 연동
이동 로봇의 자세 및 움직임 정보를 처리하기 위한 IMU 센서 연동 기능을 지원합니다. 엔코더 정보와 함께 로봇의 이동 상태를 판단하는 데이터로 활용할 수 있습니다.
✓ IMU 센서 연동 지원
✓ 이동 로봇 센서 데이터 활용
✓ 엔코더 데이터와 연계 가능
✓ 로봇 제어 시스템 구성
✓ 이동 로봇 센서 데이터 활용
✓ 엔코더 데이터와 연계 가능
✓ 로봇 제어 시스템 구성
OLED DISPLAY
시스템 상태 표시
OLED 인터페이스를 통해 로봇 제어 시스템의 상태 정보를 표시할 수 있습니다. 개발 및 실습 과정에서 시스템 상태를 확인하기 위한 인터페이스로 활용할 수 있습니다.
ROS2 INTEGRATION
ROS2 연동 지원
Jetson Orin Nano와 연계하여 ROS2 기반 로봇 시스템의 상위 제어와 STM32 기반의 실제 하드웨어 제어를 하나의 시스템으로 구성할 수 있습니다.
ROS2 → Jetson Orin Nano → STM32F103
↓
PWM / Encoder / IMU / OLED → Robot
↓
PWM / Encoder / IMU / OLED → Robot
CONTROL FLOW
로봇 제어의 전체 흐름
STEP 01 Jetson / ROS2에서 이동 명령 생성
STEP 02 STM32F103 제어부로 명령 전달
STEP 03 PWM 기반 모터 구동
STEP 04 엔코더를 통한 속도 정보 측정
STEP 05 IMU 센서 데이터 연동
STEP 06 로봇 상태 확인 및 ROS2 시스템 연계
APPLICATION
로봇 개발 및 교육에 활용
이동형 로봇
모터 및 센서 제어
모터 및 센서 제어
ROS2 로봇
ROS2 하드웨어 연동
ROS2 하드웨어 연동
자율주행 연구
로봇 구동 제어 시스템
로봇 구동 제어 시스템
로봇 교육
모터 / 엔코더 / IMU 실습
모터 / 엔코더 / IMU 실습
주요 기능
✔ Jetson Orin Nano 연동
✔ STM32F103 기반 제어
✔ PWM 모터 제어 지원
✔ 엔코더 속도 측정 지원
✔ IMU 센서 연동 지원
✔ OLED 상태 표시 지원
✔ ROS2 연동 지원
✔ STM32F103 기반 제어
✔ PWM 모터 제어 지원
✔ 엔코더 속도 측정 지원
✔ IMU 센서 연동 지원
✔ OLED 상태 표시 지원
✔ ROS2 연동 지원
ROBOT MOTOR CONTROLLER
AI의 판단을
실제 로봇의 움직임으로
실제 로봇의 움직임으로
Jetson Orin Nano와 STM32F103을 결합하여 AI 및 ROS2 상위 처리와 실시간 하드웨어 제어를 연결하고, PWM 모터 제어 · Encoder · IMU · OLED를 통합한 이동형 로봇용 모터제어보드입니다.
배송 안내
배송 업체 ㅣ 우체국택배
배송 지역 ㅣ 대한민국 전지역
배송 비용 ㅣ 3,000원 / 구매 금액 100,000원 이상 시 무료배송 / 도서산간 지역 별도 추가 금액 발생
배송 기간 ㅣ 주말·공휴일 제외 토요일 ~ 일요일
유의 사항
- 주문폭주 및 공급 사정으로 인하여 지연 및 품절이 발생될 수 있습니다.
- 기본 배송기간 이상 소요되는 상품이거나, 품절 상품은 개별 연락을 드립니다.
교환 및 반품안내
신청 방법 ㅣ 상품을 수령하신 날로부터 2일 이내로 콜센터(051-314-0622) 및 홈페이지 Q&A게시판을 접수
배송 비용 ㅣ 단순 변심은 왕복 택배비 6,000원
반품 주소 ㅣ 부산광역시 사상구 낙동대로 910, A-175호, 우편취급국
유의 사항
- 단순 변심의 경우 수령일로부터 1일 이내까지 교환∙반품이 가능합니다. (교환/반품비 고객님 부담)
- 상품 하자, 오배송의 경우 수령일로부터 3일 이내 고객센터 접수 후 교환∙반품이 가능합니다. (교환/반품비 무료)
- 제품 특성상 단순 변심, 부주의에 의한 제품 손상 및 파손, 사용 및 개봉한 경우 교환/반품이 불가합니다.
- 네이버페이 결제 주문은 동일 상품 / 동일 옵션 교환만 가능합니다.